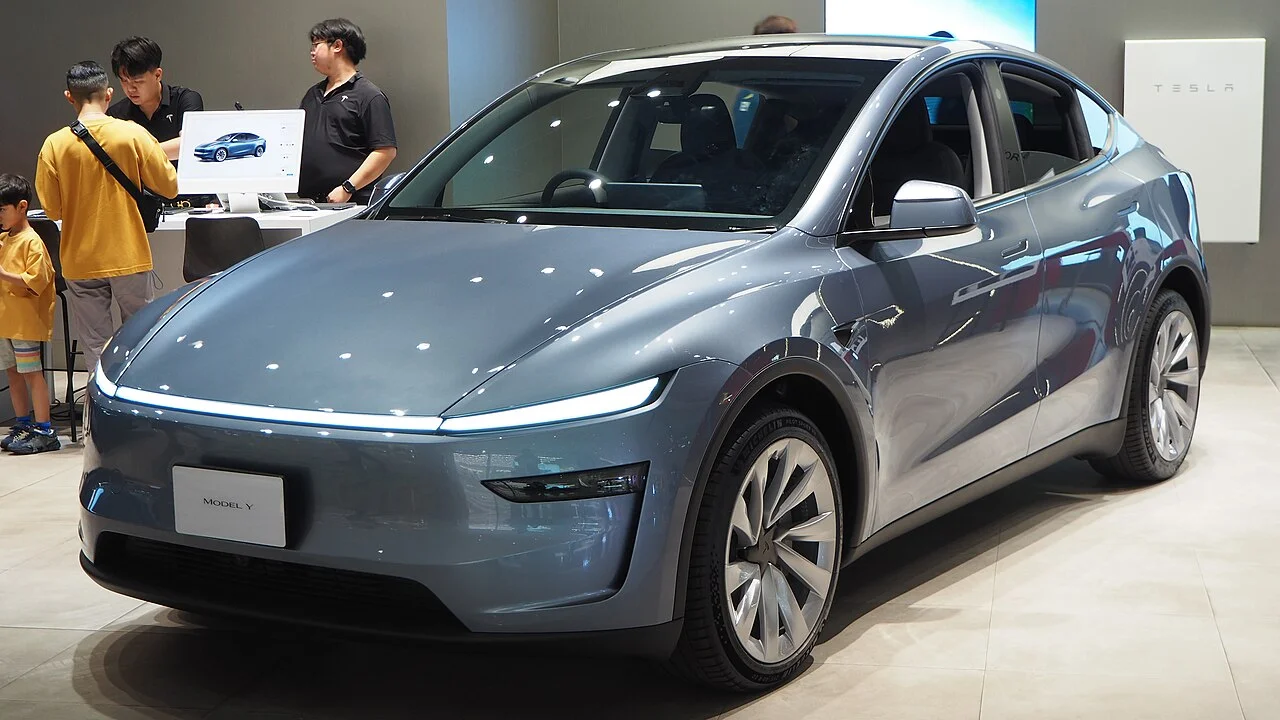
▲ 오스틴에서 무인 운행 중이던 모델 Y가 플라스틱 볼라드 줄을 밀고 지나갔다 ⓒ Chanokchon, Wikimedia Commons (CC BY-SA 4.0)
2026년 7월 22일, 테슬라 2분기 실적발표. AI 부사장 아쇼크 엘루스와미가 이렇게 말했습니다.
"두 개 주 여섯 개 도시에서 38만 마일 이상을 무감독 로보택시로 주행했습니다. 주목할 만한 사고는 제로였습니다."
그는 프로그램의 안전 기록을 "흠잡을 데 없다(impeccable)"고 표현했습니다. 그로부터 약 4주 뒤인 8월 18일, 영상 하나가 올라왔습니다.
1. 영상에 담긴 것 — 멈췄다가, 밀고 갔다
이 사건이 단순 접촉과 다른 이유는 차량의 반응 순서에 있습니다.
- ① 차량이 볼라드를 감지했다 — 장애물을 인식하지 못한 것이 아니다
- ② 여러 차례 정지했다 — 무언가가 앞에 있다고 판단하고 멈췄다
- ③ 그다음 밀고 지나갔다 — 충돌음이 그대로 들린다
이 순서가 문제입니다. 인식 실패였다면 센서와 인식 모델의 한계로 정리됩니다. 그런데 감지하고 멈춘 뒤에 통과를 결정했다면, 이는 판단 계층의 문제입니다.
자율주행 시스템에는 "교착 상태 해소" 로직이 있습니다. 앞이 막혔다고 영원히 서 있으면 도로를 막게 되므로, 일정 조건에서 천천히 전진해 상황을 타개하도록 설계됩니다.
문제는 그 로직이 "밀어도 되는 물체"와 "밀면 안 되는 물체"를 어떻게 나누느냐입니다. 유연한 플라스틱 볼라드는 물리적으로는 밀립니다. 그러나 그 자리에 사람이 서 있었다면 결과는 완전히 달라집니다.
해당 볼라드는 차도를 막아 인도를 확장한 구간을 보호하기 위한 것이었고, 최소 2024년 2월부터 그 자리에 있었습니다. 새로 생긴 장애물이 아니었다는 뜻입니다.
▲ 차량은 장애물을 감지하고 여러 번 멈춘 뒤 통과를 선택했다. 인식이 아니라 판단의 문제로 읽히는 대목이다 ⓒ Chanokchon, Wikimedia Commons (CC BY-SA 4.0)
2. 세이프티 모니터가 없었다는 것
이번 사건에서 차 안에 세이프티 모니터는 없었습니다.
세이프티 모니터는 조수석에 앉아 위험 상황에서 개입하는 안전 요원입니다. 로보택시 상용화 초기 단계에서 거의 모든 업체가 두는 장치입니다.
테슬라는 2026년 1월 오스틴에서 이 인력을 철수했습니다. 시스템에 대한 자신감의 표현이자, 비용 구조상 반드시 넘어야 할 단계이기도 합니다. 사람이 계속 타야 한다면 무인 운행의 경제성이 사라지기 때문입니다.
다만 규모를 함께 봐야 합니다. 현재 무감독으로 운행 중인 차량은 전 시장 통틀어 14대입니다. 최대 25대까지 갔다가 줄어든 숫자입니다.
14대라는 규모에서 이런 사건이 나왔다는 점이 이 사안의 무게를 결정합니다. 수천 대 중 한 건과, 열네 대 중 한 건은 다른 이야기입니다.
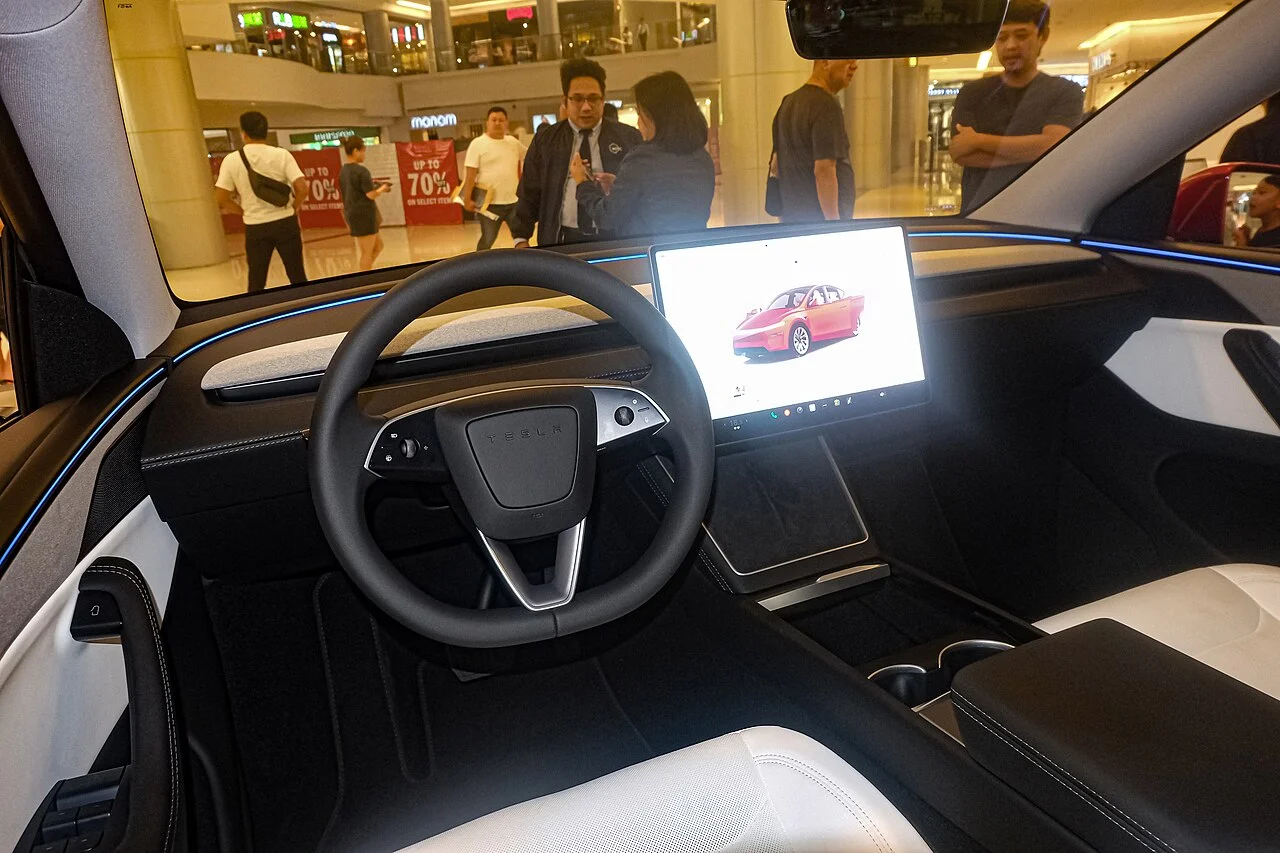
▲ 테슬라는 2026년 1월 오스틴에서 세이프티 모니터를 철수했다. 이번 사건 때도 탑승자는 없었다
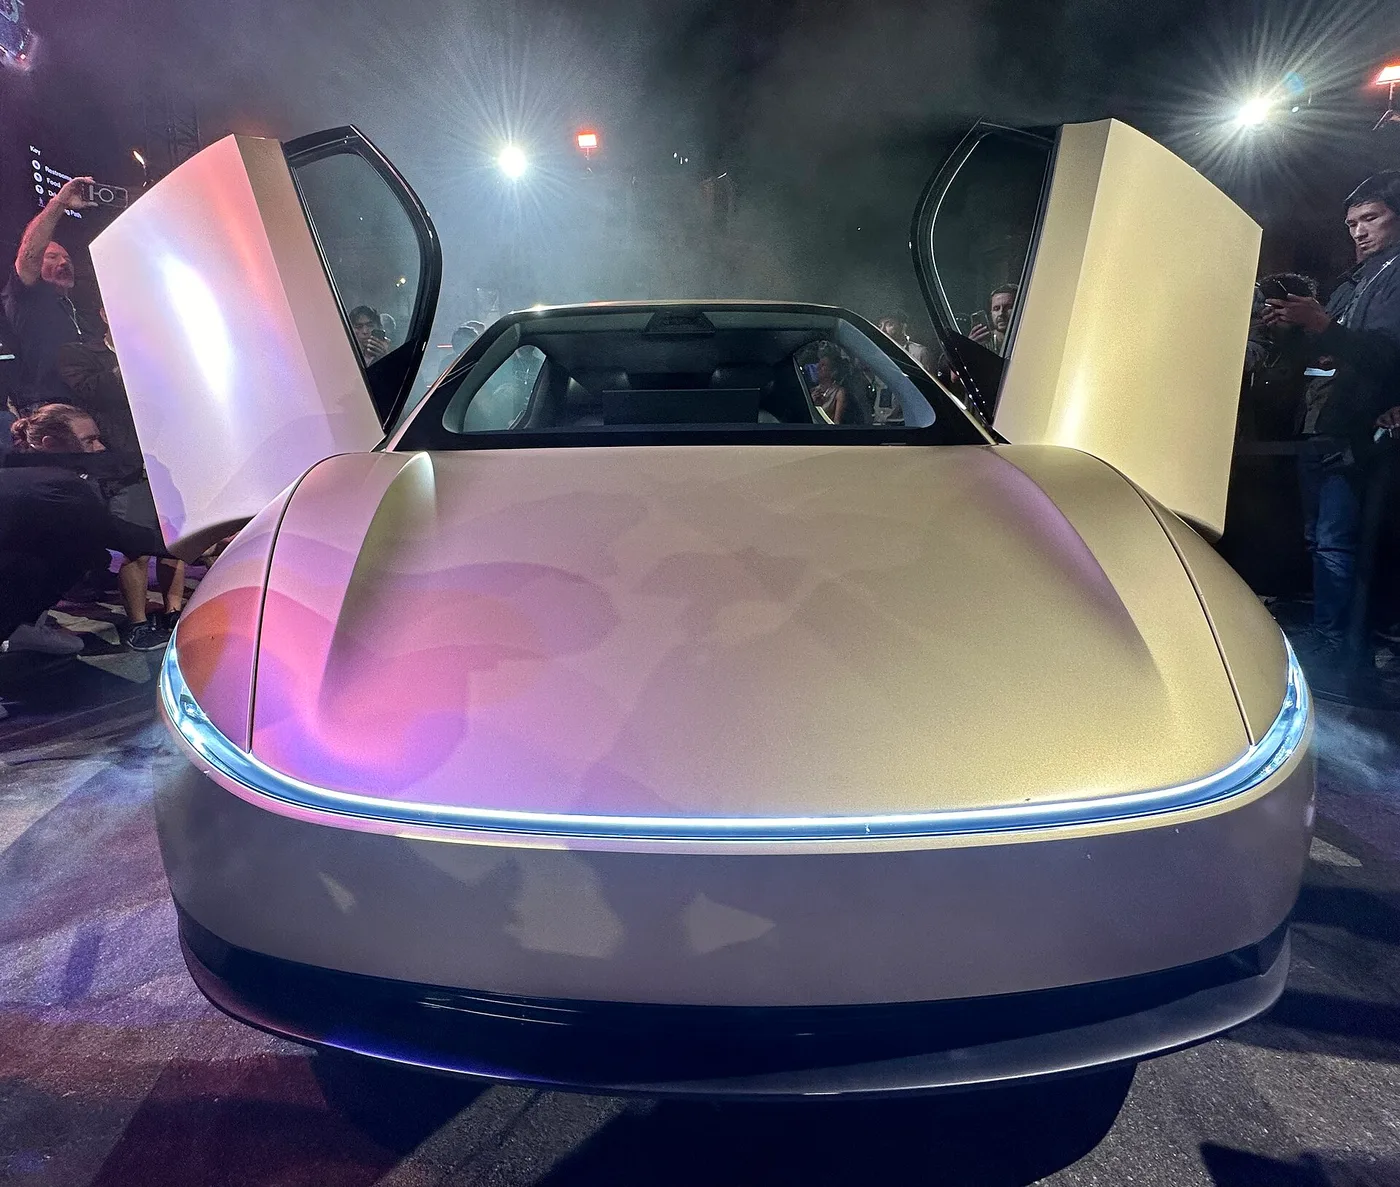
▲ 테슬라가 준비 중인 전용 로보택시 사이버캡. 운전대와 페달 자체가 없다 ⓒ Steve Jurvetson, Wikimedia Commons (CC BY 2.0)
3. 보고할 것인가 — 22건의 뒤
테슬라는 현재까지 NHTSA(미 도로교통안전국)에 자율주행 시스템 사고 보고 22건을 제출했습니다.
이번 건이 여기에 추가될지는 테슬라의 판단에 달려 있습니다. 미국의 자율주행 사고 보고 제도는 일정 요건에 해당하는 사고를 제조사가 스스로 신고하는 구조이기 때문입니다.
이 구조의 한계는 분명합니다.
- "주목할 만한(notable)"의 기준이 회사에 있다 — 플라스틱 기둥을 민 것을 사고로 볼 것인지
- 피해가 없으면 신고 요건에서 빠질 수 있다 — 부상자도, 견인도 없었다면
- 외부 검증이 어렵다 — 이번 건도 제조사 발표가 아니라 승객이 찍은 영상으로 알려졌다
"38만 마일 무사고"라는 표현도 같은 문제를 안고 있습니다. 무엇을 사고로 셌는지에 따라 숫자가 달라집니다.
4. 경쟁자들과 비교하면
같은 시기 다른 사업자들의 상황을 함께 보면 맥락이 잡힙니다.
| 사업자 | 상황 |
|---|---|
| 테슬라 | 무감독 운행 14대, 네바다는 5,000대 신청에 10대 허가 |
| 웨이모 | 캘리포니아 18개 카운티 확대 승인, 고속도로·야간·우천 운행 |
| 죽스(아마존) | 미국에서 로보택시 5,000대 상업 운행 승인 |
네바다 사례가 특히 상징적입니다. 테슬라는 라스베이거스에서 5,000대 규모의 운행을 신청했고, 10대를 허가받았습니다.
규제 기관이 무엇을 보고 있는지를 보여주는 숫자입니다. 이번 볼라드 사건은 그 판단에 근거를 더하는 쪽으로 작용할 가능성이 큽니다.
기술 노선의 차이도 자주 지적됩니다. 웨이모는 라이다·레이더·카메라를 함께 쓰고, 테슬라는 카메라 중심입니다. 다만 이번 건은 물체를 감지했음에도 통과를 선택한 사례여서, 센서 구성보다 판단 로직의 문제에 가깝습니다.
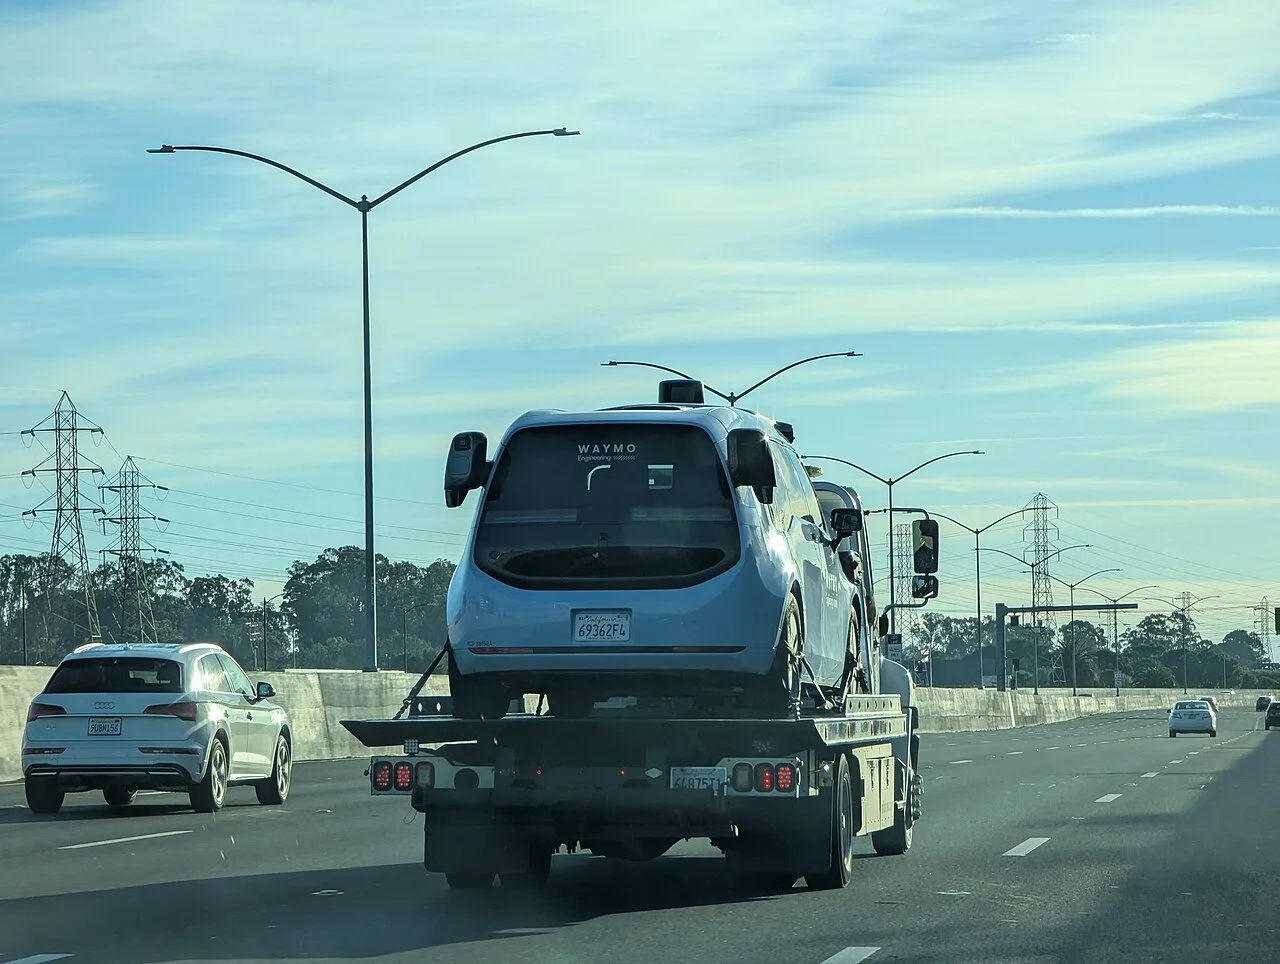
▲ 웨이모는 캘리포니아 18개 카운티로 운행 구역을 넓혔다. 라이다·레이더·카메라를 함께 쓴다
5. 정리
2026년 8월 18일, 텍사스 오스틴에서 무인 운행 중이던 테슬라 모델 Y가 플라스틱 볼라드 줄을 밀고 지나가는 영상이 공개됐습니다. 차량은 장애물을 감지하고 여러 차례 멈춘 뒤 통과를 선택했습니다.
약 4주 전인 7월 22일, 테슬라 AI 부사장 아쇼크 엘루스와미는 "38만 마일 무감독 운행, 주목할 만한 사고 제로"라며 기록을 "흠잡을 데 없다"고 표현한 바 있습니다.
사고 당시 세이프티 모니터는 탑승하지 않았고, 무감독 운행 차량은 전체 14대였습니다. 테슬라는 NHTSA에 자율주행 사고 보고 22건을 제출한 상태이며, 이번 건의 추가 여부는 회사 판단에 달려 있습니다.