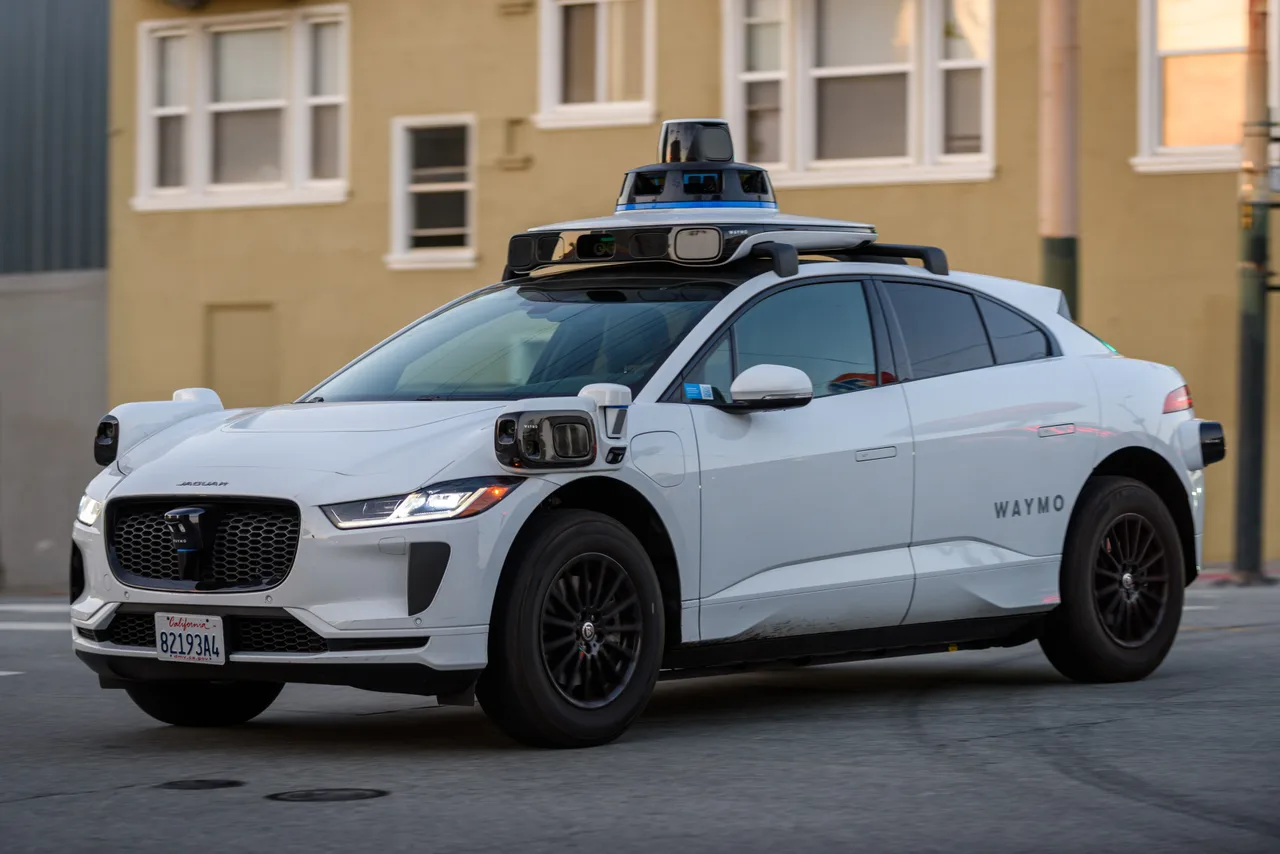
▲ 웨이모 차량 루프의 센서 뭉치. 라이다·카메라·레이더가 함께 얹혀 있다 ⓒ Wikimedia Commons
자율주행 업계는 서로를 직접 언급하지 않는 편입니다. 검증되지 않은 비교는 결국 자기 발목을 잡기 때문입니다.
8월 웨이모가 그 선을 넘었습니다. '2억 마일 이상의 완전자율주행에서 얻은 10가지 AI 교훈'이라는 제목으로 공식 블로그에 글을 올리고, "카메라 센서에만 의존하는 '비전 온리'와 지도 없는 주행으로는 완전자율주행 실현이 불가능하다"고 못 박았습니다. 이름을 대지는 않았지만 이 조건에 해당하는 회사는 하나뿐입니다.
1. 웨이모가 정확히 무엇을 말했나
웨이모의 주장은 두 갈래입니다. 센서와 지도입니다.
첫째, 카메라 한 종류로는 부족하다는 것입니다. 웨이모는 세 센서의 역할을 이렇게 나눴습니다. "라이다는 3D 형상을 밀리미터 단위로 정밀 측정하고 카메라는 신호등과 표지판을 판별하며 레이더는 악천후 속에서 속도를 추적한다"는 설명입니다.
| 센서 | 담당 영역 |
|---|---|
| 라이다 | 3D 형상을 밀리미터 단위로 측정 |
| 카메라 | 신호등·표지판 등 색과 문자 판별 |
| 레이더 | 악천후 속 물체 속도 추적 |
핵심은 겹침입니다. 한 센서가 실패하는 조건에서 다른 센서가 작동합니다. 짙은 안개에서 카메라는 무력하지만 레이더는 상대 속도를 읽습니다. 역광에서 카메라가 형상을 놓쳐도 라이다는 거리를 잽니다.
2. 지도가 없으면 왜 안 되나
두 번째 축은 HD맵(정밀지도)입니다. 웨이모는 정밀지도가 차량 내 온보드 컴퓨터가 돌발 공사 구간이나 우회로 등 실시간 동적 변수에 연산력을 온전히 집중하도록 돕는다고 설명했습니다.
📍 웨이모는 지도를 '기억'에 비유합니다
웨이모는 정밀지도를 또 하나의 입력이자 일종의 기억으로 설명합니다. 길을 통째로 외워 그대로 따라가는 장치가 아니라, 이미 알고 있는 정보를 먼저 깔아두는 역할입니다.
차선 위치·정지선·신호등 같은 고정 정보를 매번 실시간으로 추론하지 않아도 되므로, 연산 자원을 돌발 공사 구간이나 우회로처럼 변하는 것에 몰아줄 수 있습니다. 시야가 나쁜 상황과 복잡한 교차로에서 특히 도움이 된다는 것이 웨이모의 설명입니다.
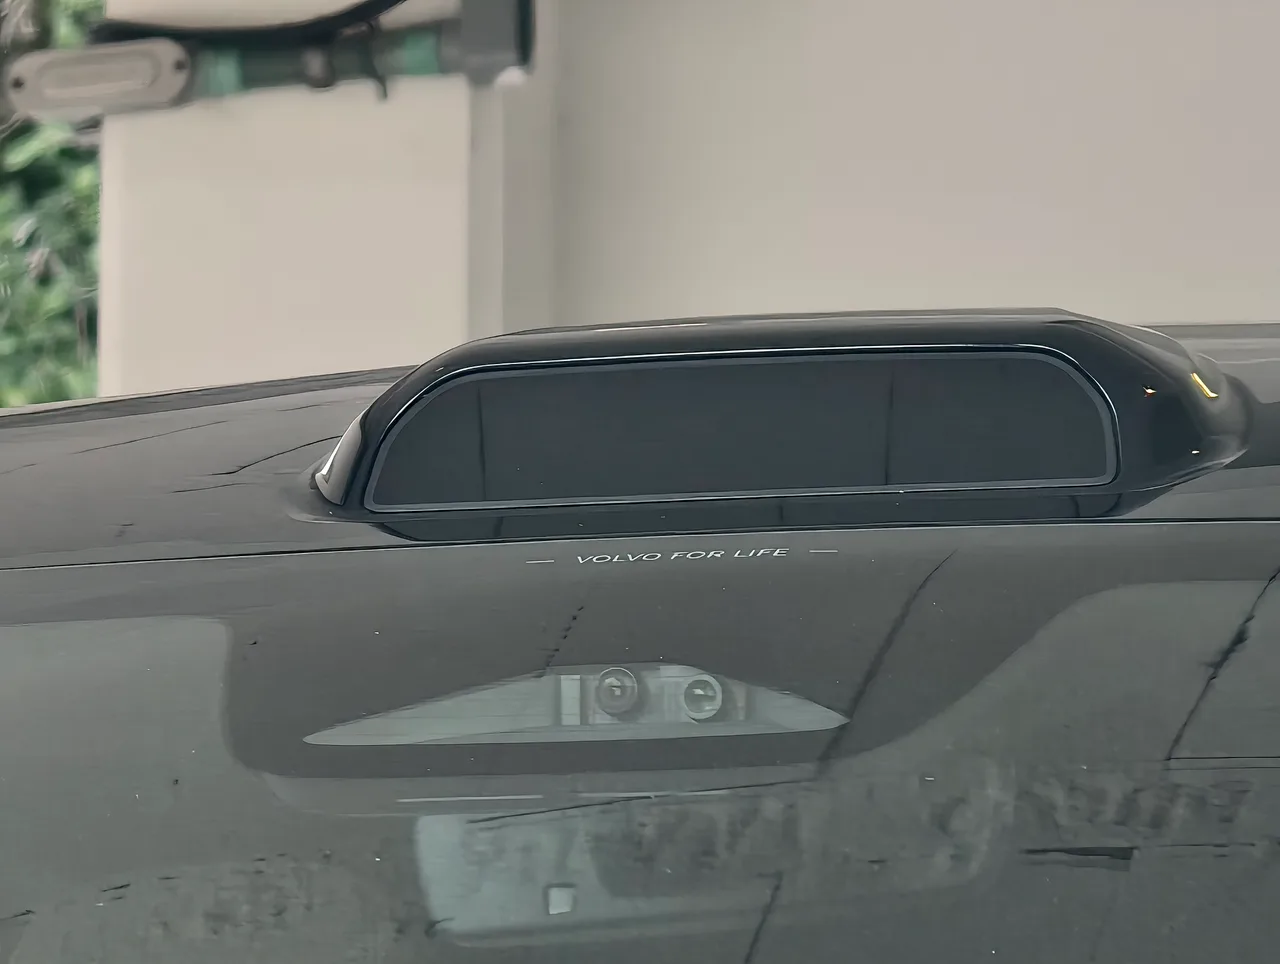
▲ 양산차 지붕에 얹힌 라이다 센서. 라이다는 거리와 형상을 직접 측정한다는 점에서 카메라와 원리가 다르다 ⓒ Wikimedia Commons
3. 안전 검증 방식도 함께 꺼냈습니다
웨이모는 센서와 지도 외에 두 가지 장치를 더 언급했습니다. 독립적 안전 레이어와 폐루프 시뮬레이션입니다.
독립적 안전 레이어는 주행 판단을 내리는 주 시스템과 별개로 동작하는 감시 계층입니다. 주 시스템이 잘못된 결정을 내려도 이 계층이 개입합니다.
폐루프 시뮬레이션은 기록된 주행 데이터를 그대로 재생하는 것이 아니라, 차가 다르게 판단했을 때 주변 상황이 어떻게 달라지는지까지 함께 시뮬레이션하는 방식입니다. 실제 도로에서 재현하기 어려운 위험 상황을 반복 검증할 수 있습니다.
4. 2억 마일이라는 근거
웨이모가 제시한 숫자는 2억 마일입니다. 약 3억 2,186만 km, 지구 둘레를 8,000바퀴 이상 도는 거리입니다.
중요한 것은 조건입니다. 이 거리는 2020년부터 축적한 '운전자 없는' 완전 무인 주행 데이터입니다. 운전석에 안전요원이 앉은 상태의 주행이 아닙니다.
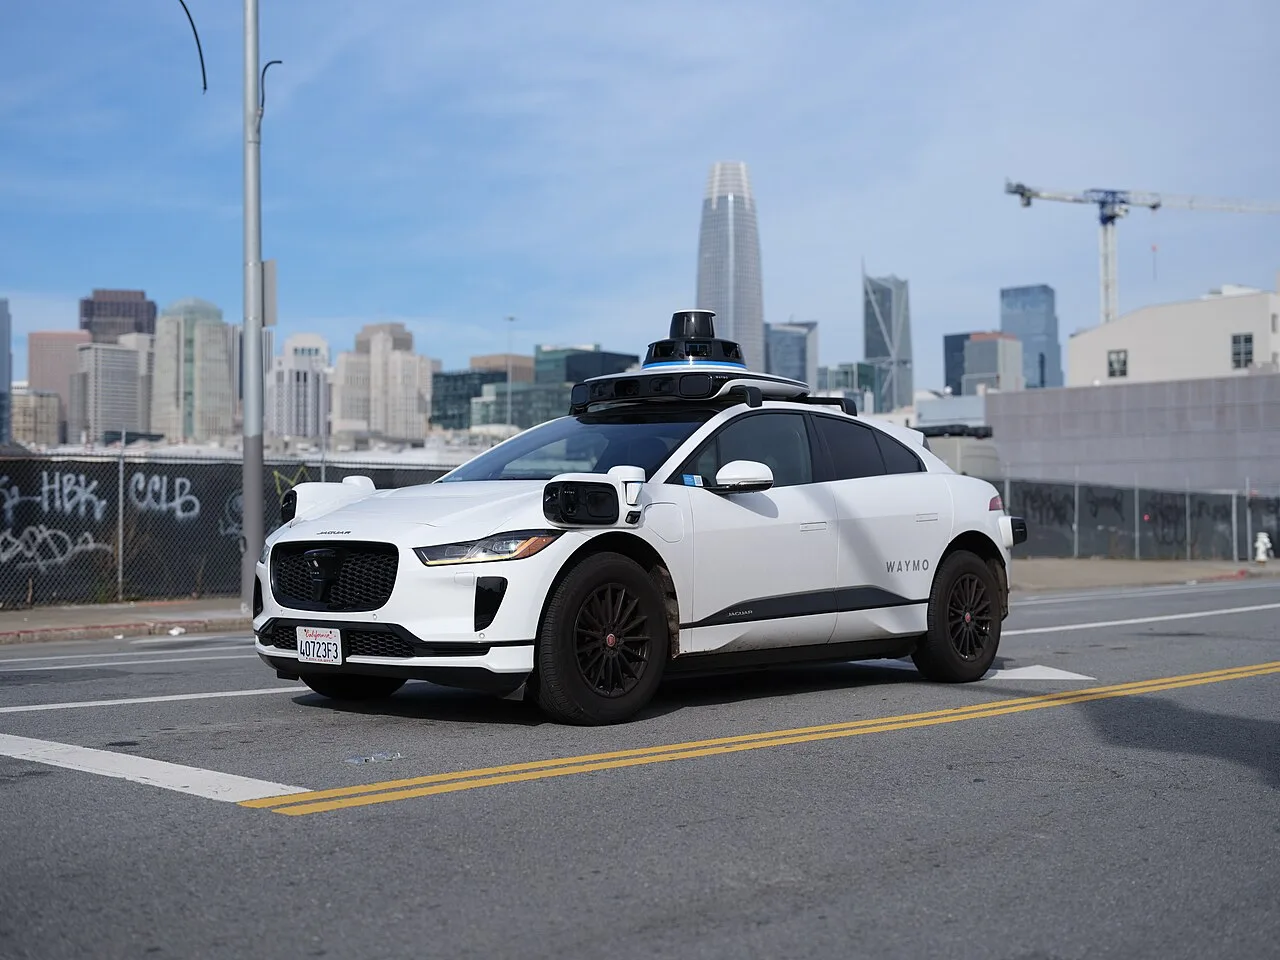
▲ 웨이모의 재규어 I-페이스 기반 로보택시. 운전석에 사람이 없는 상태로 운행된다 ⓒ Wikimedia Commons
📍 '무인'과 '보조'는 다른 통계입니다
운전자 보조 시스템의 누적 주행거리는 사람이 언제든 개입할 수 있는 상태에서 쌓입니다. 시스템이 실패해도 사람이 막으면 사고로 기록되지 않습니다.
무인 주행 통계는 그 안전망이 없습니다. 두 숫자를 단순 비교하면 안 되는 이유입니다.
5. 결국은 비용 싸움입니다
기술 논쟁처럼 보이지만 실제 쟁점은 원가입니다. 라이다는 비쌉니다. 정밀지도는 만들고 유지하는 데 계속 돈이 듭니다. 도시를 하나 열 때마다 지도를 새로 만들어야 합니다.
카메라만 쓰면 하드웨어가 싸고, 지도가 없으면 어디서나 즉시 확장됩니다. 양산차에 그대로 얹어 팔 수도 있습니다. 이것이 비전 온리 진영의 논리입니다.
반대로 웨이모는 센서를 줄이는 방향으로 원가를 내리는 중입니다. 최근 상용 배치한 차량에서는 이전 세대 대비 센서 수를 크게 줄였습니다. 그럼에도 최신 오자이 밴에는 카메라 13개, 라이다 4개, 레이더 6개에 마이크까지 얹혀 있습니다. 양쪽이 결국 같은 지점에서 만나려 하고 있다는 뜻이기도 합니다.
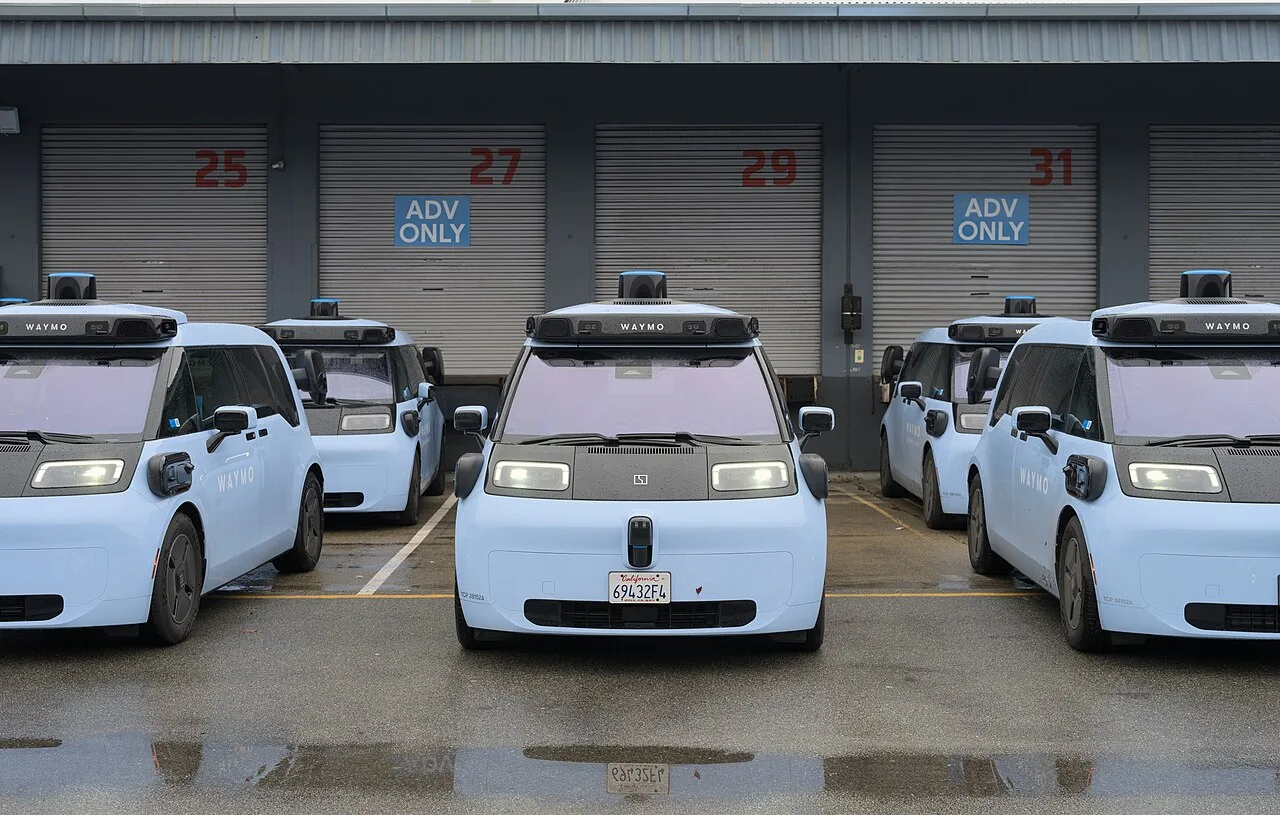
▲ 웨이모의 신형 차량. 센서 구성을 간소화해 대당 원가를 낮추는 작업이 진행 중이다 ⓒ Wikimedia Commons
6. 한국에서 왜 중요한가
이 논쟁은 국내 이용자에게도 남의 일이 아닙니다. 테슬라 FSD는 이미 국내에서 운영되고 있고, 웨이모는 서초구에 법인을 세워 한국 진출 준비에 들어갔습니다.
두 방식이 같은 도로에서 만나게 됩니다. 어느 쪽이 옳은지는 결국 사고 통계가 답할 문제이고, 그 통계가 쌓이는 곳 중 하나가 한국이 될 가능성이 큽니다.
테슬라 측은 현재까지 이번 발표에 대한 공식 반박을 내놓지 않았습니다.
7. 정리
웨이모가 공식 블로그를 통해 비전 온리 방식과 지도 없는 주행으로는 완전자율주행이 불가능하다고 밝혔습니다. 라이다·카메라·레이더가 서로의 실패 조건을 메우는 멀티모달 구성이 필수라는 주장입니다.
정밀지도는 또 하나의 입력이자 일종의 기억으로, 고정 정보를 미리 확보해 온보드 연산력을 돌발 변수에 집중시키는 역할이라고 설명했습니다. 여기에 독립적 안전 레이어와 폐루프 시뮬레이션을 더했습니다.
근거로 제시된 숫자는 2020년 이후 축적한 무인 주행 2억 마일(약 3억 2,186만 km)입니다. 다만 실제 쟁점은 라이다와 정밀지도의 비용이며, 웨이모 역시 센서를 줄여 원가를 낮추는 작업을 진행 중입니다.